 无穷量?
Peanuts
PnP 位姿解算学习笔记
628 字
3 分钟
PnP 位姿解算学习笔记
PnP(Perspective-n-Point)的作用
已知:
- 平面图像上的三个点,或者更多
- 物理世界中对应点之间的三维位置关系
- 相机的内参矩阵
能够求出:
- 平面图像上的点在三维空间中的位置(相对于相机坐标系)
cv::solvePnP
bool cv::solvePnP( InputArray objectPoints, // 物体坐标系下的三维点 InputArray imagePoints, // 图像坐标系下的二维点 InputArray cameraMatrix, // 相机内参矩阵 InputArray distCoeffs, // 相机畸变参数 OutputArray rvec, // 输出旋转向量 OutputArray tvec, // 输出平移向量 bool useExtrinsicGuess = false, // 是否使用外参初值 int flags = SOLVEPNP_ITERATIVE // 求解方法);objectPoints
是物体坐标系下的三维点,通常是一个 N x 3 的矩阵,表示 N 个三维点的坐标。
对于识别甲板而言,就是左上角、右上角、右下角、左下角四个点的三维坐标。例如:
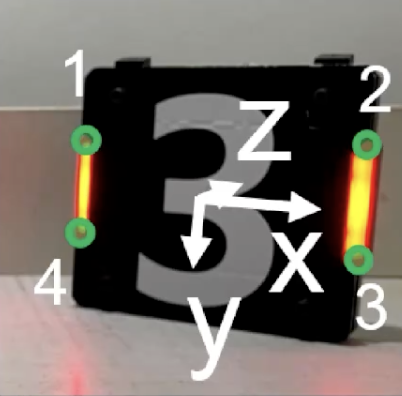
那么就有:
static const double ARMOR_WIDTH = 0.135; // 装甲板宽度static const double LIGHTBAR_LENGTH = 0.15; // 灯条长度
static const std::vector<cv::Point3f> objectPoints = { {-ARMOR_WIDTH / 2, LIGHTBAR_LENGTH / 2, 0}, // 左上角 {ARMOR_WIDTH / 2, LIGHTBAR_LENGTH / 2, 0}, // 右上角 {ARMOR_WIDTH / 2, -LIGHTBAR_LENGTH / 2, 0}, // 右下角 {-ARMOR_WIDTH / 2, -LIGHTBAR_LENGTH / 2, 0} // 左下角};在这里我们把甲板的几何中心当做原点,那么剩下的点就可以定位了。
solvePnP 解出的东西
- 旋转向量
rvec,即目标平面的朝向 - 平移向量
tvec,即目标平面到相机的距离
这里 rvec 和 tvec 是直接被 solvePnP 函数地址引用了,所以在函数调用后就可以直接使用。
拿到具体参数
tvec.at<double>(0) // xtvec.at<double>(1) // ytvec.at<double>(2) // z
rvec.at<double>(0) // 绕 x 轴旋转角度rvec.at<double>(1) // 绕 y 轴旋转角度rvec.at<double>(2) // 绕 z 轴旋转角度旋转的表示方法
- 旋转向量
rvec到旋转矩阵rmat
cv::Mat rmat;cv::Rodrigues(rvec, rmat); // 罗德里格斯公式- 旋转矩阵
rmat到欧拉角
cv::Vec3f euler = rotationMatrixToEulerAngles(rmat);- 欧拉角到四元数
cv::Vec4f quaternion = eulerAnglesToQuaternion(euler);旋转向量、旋转矩阵、欧拉角、四元数有什么区别?
- 旋转向量:用一个三维向量表示旋转,向量的方向表示旋转轴,向量的长度表示旋转角度。
- 旋转矩阵:用一个 3x3 的矩阵表示旋转,矩阵的每一列代表旋转后坐标轴的方向。
- 欧拉角:用三个角度表示旋转,通常表示绕 x、y、z 轴的旋转角度。
- 四元数:用四个数表示旋转,可以避免万向节死锁问题,计算效率高。
支持与分享
如果这篇文章对你有帮助,欢迎分享给更多人或投喂支持!
相关文章 智能推荐
1
OpenCV 速查手册
笔记本 2026-09-11
2
ROS 2 速查手册
笔记本 2026-09-11
3
ROS 2 速查手册(进阶)
笔记本 2026-09-11
4
OpenCode 学习笔记
笔记本 2026-08-31
5
2025 NECCS 笔记
笔记本 一些笔记
随机文章 随机推荐